
 نویسنده:
 زمان مطالعه:
 آخرین ویرایش:

بسیاری از مهارت های حرکتی به ویژه مهارت های مداوم مانند دوچرخه سواری یا شنا کردن پس از سال ها بی تمرینی به طور کامل فراخوانی و اجرا میشوند. سیستم کنترل حلقه بسته یکی از راه های مهم فهمیدن چگونگی عملکرد اطلاعات حسی در رفتار حرکتی تشبیه نمودن آن ها به سیستم های کنترل حلقه بسته است. این نوع سیستم، سیستم حلقه بسته نامیده میشود زیرا جهت حلقه از بخش عامل به بخش اجرا کننده است و دربازگشت آن به بخش عامل توسط اطلاعات حسی یا بازخورد کامل میشود و تشکیل مکانیر می میدهد که سیستم را تنظیم کرده، به هدف خاصی میرساند.
فرایند های عمومی مشابهی در اجرای انسانی وجود دارند،مانند گرفتن توپ در هوا.اطلاعات بصری ناشی از حرکت دست به طرف توپ ، نشان دهنده بازخورد است.تفاوت بین جهت دست با جهت مطلوب، خطایی قابل حس است.در این صورت سیستم اجرایی تصمیم به اصلاح حرکت گرفته،تغییر لازم را به وجود می آورد تا دست در مسیر و جهت مناسب حرکت کند.
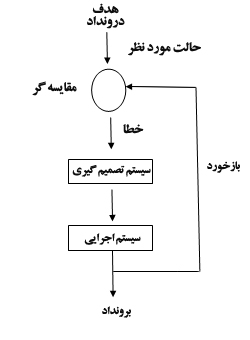
به طور خلاصه کلیه سیستم های کنترل حلقه دارای چهار بخش مشخص به شرح زیر است:
1ـ بخش عامل یا تصمیم گیرنده در مورد خطاها
2ـ سیستم حرکتی به منظور عملی کردن تصمیمات اتخاذ شده
3ـ مرجع تصحیح، به طوری که بتوان بازخورد را برای مشخص کردن خطا با آن مقایسه کرد
4ـ علامت خطا، یعنی اطلاعاتی که بخش عامل براساس آن تصمیم گیری میکند
کنترل حلقه بسته در مدل مفهومی
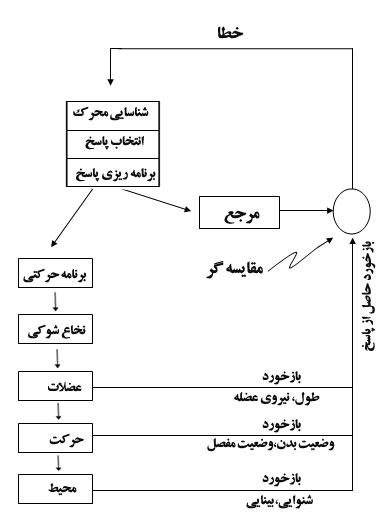
در مدل مفهومی برای کنترل حرکت وقایع مختلف به خوبی جایگزین می شود، به طوری که در شکل زیر نشان داده شده است.این شکل حالت ساده و گسترده ای از مدل مفهومی اجرای انسانی است .در اینجا مفاهیم کنترل در حلقه بسته نیز اضافه شده تا سیستم پیچیده تر شده، فرایندهای اضافه شده زمینه مناسبی برای بحث در مورد اجرای حرکتی انسان فراهم سازد.
مدل گسترده مفهومی اجرای انسانی
تکالیف حرکتی مجرد در کوتاه مدت
به عنوان یک قانون کلی، هنگام اجرای سریع ترین حرکات و اعمال، اجراکننده در آغاز به طور کامل حرکت را برنامهریزی کرده، سعی میکند به هدف مورد نظر دست یابد. اطلاعات حسی نشان میدهد که این حرکت نادرست است و باید متوقف شود یا با سرعت تغییر یابد، اما پردازش این اطلاعات به طور نسبی آهسته و کند است؛ بنابرانی چند درصد هزارم ثانیه حرکت آغازین، کم و بیش بدون تغییر اتفاق میافتد. موقعی که حرکت آهسته تر انجام شود، اطلاعات حسی نقش مهم و فزایندهای دران پیدا میکند.
در بازخورد حاصل از حرکت سریع قبل از تمام شدن آن، وقت کافی برای پردازش وجود ندارد؛ لذا بازخورد نمیتواند اثر مناسبی در کنترل لحظه به لحظه حرکت داشته باشد. کندی کنترل از طریق بازخورد بیش از هر عامل دیگر دانشمندان را متقاعد کرده است که اکثر حرکات سریع از قبل برنامهریزی شوند.
اعمال سریع به روش همه یا هیچ شروع میشود و کم و بیش مانند کشیدن و چکانیدن ماشه در هفتتیر و رها شدن فشنگ از آن بدون امکان هرگونه تغییر است. سیستم به هر علامت وارده بعد از شروع بیتوجه بوده، حرکت بدون وقفه آغاز میشود
نکات اصلی مربوط به کنترل عمل
دستگاه کنترل حلقه بسته که شامل مراحل پردازش میشود به عنوان عامل حرکت در مدل مفهومی اجراهای انسانی، برای فهمیدن مهارت های پیوسته و بلند مدت مانند تعقیب کردن، تعادل و قرار گرفتن در وضعیت های آهسته، موثر است؛موقعی که حرکتی در درون راه اندازی شد، کنترل آن به صورت همه یا هیچ برای اجرا به برنامه ریزی حرکتی منتقل میشود؛
موقعی که هرگونه اطلاعات حسی راه اندازی شد و بر این مطلب اشاره داشت که حرکت باید منع شود یا به طور اصلی به روش دیگری تغییر کند، برای تغییر آن به طور تقریب در حدود 150 تا 200 هزارم ثانیه وقت لازم است؛ بنابراین مدل های حلقه بسته عموماً برای فهمیدن کنترل حرکات سریع و مجرد موثر نیستند.
 به اشتراک بگذارید:

 مطالب مرتبط




خیلی جامع و کامل بود .مرسی
واقعا ممنون عالی بود
میشه منابع را بگویید؟؟؟
سلام
یادگیری حرکتی. دکتر نمازی زاده
اگه قبل از رسیدن پیام به محیط که باعث بازخورد میشه ما با مرجع تصحیح حرکت رو مقایسه کنیم و بفهمیم حرکتی که می خواستیم انجام بدیم درست بوده و نباید بازخوردش می دادیم،اون وقت باز هم خطا داره؟
مرجع تصحیح برای رفع اشکال بازخورد هستش نه برای محدودیت. اگر بازخورد هیچ گونه خطایی نسبت به مرجع تصحیح نداشته باشه پس نیازی به تصحیح ندارد چون خطایی وجود ندارد.
سلام خسته نباشید.در این مدل نقش مرجع چیه؟
سلام
بازخورد و پاسخ های ایجاد شده در بدن جهت اصلاح و یا برای برطرف کردن هر گونه خطا و اشکال در آن ابتدا با سطح مرجع یا به طور کامل تر مرجع تصحیح مقایسه میشود و خطاهای احتمالی برطرف میشود.
خيلي عالي بود .واقعا زحمت كشيديد
خواهش می کنم